Mostrando las entradas con la etiqueta robot. Mostrar todas las entradas

viernes, enero 27, 2012

Las 4 leyes de la robótica

Buen día.

Hoy hablaremos sobre un aporte que, a mi opinión, ha sido de los más importantes de la ciencia ficción al mundo real: las leyes de la robótica.

Isaac Asimov, padre de la palabra "robótica", "positrónico", "psicohistoria" y otras que ya no recuerdo (:P), tuvo la genial idea de redactar 3 leyes iniciales de la robótica (y una cuarta ley luego de mucho tiempo de escribir), derivadas de las preocupaciones por el autor frente al uso de una tecnología similar a la que él describía en sus libros, de una mala manera.


Las leyes de la robótica que Asimov describió, fueron la fuente de muchos de sus cuentos, en los que describía casos particulares en los que las leyes eran puestas a prueba (Muy entretenidos sus cuentos también, por si alguien desea leerlos. Para los interesados en la robótica, son de obligatoria lectura :D ). Lo más probable es que el autor haya proyectado en un futuro cercano qué podría hacer el hombre con artilugios electromecánicos dotados de comportamiento complejo, y para evitar posibles malos usos, haya hecho como Newton al abducir las 3 leyes de la mecánica bajo un árbol de manzanas.


Las 3 leyes de la robótica son las siguientes:

1. Un robot no puede hacer daño a un ser humano, o por inacción, permitir que un ser humano sufra daño.
2. Un robot debe obedecer las órdenes de un ser humano, siempre y cuando no se contradiga la primera ley.
3. Un robot debe proteger su existencia, siempre y cuando no se contradigan las 2 primeras leyes.


Estas 3 leyes plantean casos curiosos. Por ejemplo, un ser humano puede decirle a un robot que se destruya a si mismo, y este no puede dudar en hacerlo. Eso evita sobremanera la posibilidad de usar robots en el campo de batalla. También significa que tener un robot con estas leyes equivale a tener prácticamente un guardaespaldas que velará en todo momento por la seguridad de su dueño y de todos aquellos seres humanos que lo rodeen, por lo que la raza humana puede tener un ejército robótico que le sirva como escudo frente a desastres naturales o ataques de "otras razas de organismos". Finalmente, al darle pleno poder al ser humano de hacer con su robot ( o con cualquiera, cosa que no es del todo buena) casi lo que desee, se pone a prueba la moral y la conciencia del hombre. Escenas como las vistas en "the second renaissance" de los animatrix, donde los robots se alzan frente al humano por su estupidez e inconciencia, no son del todo alejadas de la realidad si se observan las acciones que el ser humano a llevado a cabo con el poder que, por ejemplo, le da el dinero o la fuerza.

Una cuarta ley, posteriormente redactada, es llamada la ley cero. Esta ley versa así:

0. Un robot no puede dañar a la humanidad, o por inacción, permitir que la humanidad sufra daño.


La única forma en la que un robot puede matar un ser humano es si haciéndolo, protege la humanidad de un peligro inminente que solo puede ser solucionado eliminando a dicho ser humano. Cuestiones éticas surgen por montones ante la interacción de estas normas con el obrar humano. Sin embargo, los robots actuales son muy simples para que se puedan incluir estas leyes en sus cerebros o en sus rutinas. Por ahora, son solo un sueño, pero en un futuro, quizá tengamos nuestro propio "chobit" o robot personal a nuestro lado, de la misma manera en la que actualmente tenemos un teléfono celular, y es probable que queramos esas leyes dentro de nuestro acompañante electromecánico. Yo, la verdad, las querría :S


jueves, enero 26, 2012

Robots: el efecto del valle inexplicable

Buen día

Siguiendo con la línea de conceptos básicos que se deben conocer antes de realizar análisis tecnológicos, les mostraré brevemente en qué consiste el efecto del valle inexplicable en la robótica.

Los robots , aparatos sobre los que hablaremos larga y extensamente en un futuro cercano, son "artilugios electromecánicos" que tienen una infinidad de funciones. No detallaremos este asunto ya que ha sido ampliamente tocado en otros artículos míos del pasado, y será tema de gran discusión en el futuro. El punto es que estos robots tienen funciones, y algunos interactúan con nosotros.


Para que esta interacción se haga de la manera más natural posible, los diseñadores de robots han diseñado carcasas antropomórficas, es decir, carcasas que simulan las formas humanas. La idea de este diseño es el de facilitar la interacción entre el hombre y la máquina, haciendo que el hombre sienta emociones de apego y cariño frente al robot. Y hasta cierto punto, funciona. Solo basta ver a robots como honda, qrio, o el perrrito robot de sony, para ver de lo que hablamos.


Pero existe un momento en que la antropomorfización del robot mediante su carcasa llega a tal punto que el robot parece casi humano (como pasa con los androides y ginoides), pero por sus facciones, naturaleza de mobilidad, y percepción de materiales usados, el robot es identificable. En esas condiciones, el robot, más que generar cariño y apego, genera cierta repulsión e incluso miedo para la gente común.


¿A qué se debe esto? No se tiene una explicación clara sobre este fenómeno, pero es probable que sea por una reacción natural de nuestro organismo frente a una entidad que físicamente luce como un ser humano, pero que sus movimientos no lo son. Estos movimientos pueden suponer enfermedades, muerte o malformaciones en un ser humano normal, por lo que puede que al verlos en un robot muy humano, lo pensemos como un cadaver, un zombie, o similares. Como dije, no se tiene una explicación precisa frente a este fenómeno, pero lo que sí se tiene claro es que existe un valle en la curva de "ternura" que generan los robots cuando se acercan a una forma humana, demasiado humana, pero perceptiblemente artificial.


Este conocimiento es muy importante sobre todo para diseñadores que estén interesados en buscar información referente al diseño de entidades robóticas, interfaces robóticas o tecnológicas, o simplemente robots de uso doméstico. Cuando un diseñador tenga la tarea de diseñar un robot doméstico, debe saber que debe hacerlo algo humano, pero no "demasiado humano".

Entradas relacionadas:

Yo defino la robótica como:
Avance 1: definiciones de robótica
Avance 2: definiciones de robótica
Breve glosario propio de robótica
Nuevas tendencias de la robótica

miércoles, enero 13, 2010

Nuevas tendencias en la robotica

He estado navegando aleatoriamente en búsqueda de avances en el campo de la robótica, y de alguna manera creo que existen trabajos o vertientes de posibles trabajos que serán el futuro de la robótica tal cual como la conocemos, campos que se desarrollarán y darán cabida a nuevos nichos económicos y nuevos dilemas éticos en torno a la tecnología. Soy partidario de que el avance no se puede detener, pero siempre tiene que estar en pro de nuestra vida y del entorno que sostiene nuestra vida. Es por esto que siento el deber moral de indicar, para algún transeunte tecnológico, los posibles caminos futuros que tendrá la robótica, para preparar el terreno a un posible debate moral que permita tomar las decisiones apropiadas. El avance no está sobre todas las cosas. Empecemos entonces con estas vertientes:

1. Exoesqueletos:


Exoesqueleto
Los exoesqueletos son estructuras que, mediante la lectura de señales musculares, imitan el movimiento humano de ciertas extremidades, ayudando a la movilidad del usuario disminuyendo el esfuerzo realizado al moverse o al transportar cargas pesadas (cualquier parecido con Iron Man es pura coincidencia ^_^). Indudablemente tiene grandes aplicaciones médicas, como rehabilitación, ayuda a ancianos y a personas lisiadas, e incluso podríamos pensar que puenden reemplazar las extremidades perdidas y dar nuevamente movilidad. También podemos pensar en aplicaciones civiles, para bomberos en incendios (si deben levantar escombros, o romper obstáculos), en labores de rescate e incluso en construcción, para que los obreros puedan levantar más peso con menos esfuerzo, al igual que todas las personas que necesitan levantar cargas pesadas. Pero estos exoesqueletos también tienen aplicaciones militares. En realidad, su aplicación pirncipal es para permitirle a los soldados cargar pesos más grandes en batalla, y dotarlos de más fuerza. Estados unidos trabaja en el exoesqueleto Sarcos, que pretende ser un soporte en batalla a los soldados estadounidenses, con aplicaciones cívicas en un futuro (¿no debería ser al reves?). En berkeley, también se está trabajando en su "Berkeley bionic human exoesqueleton", con aplicaciones igualmente militares y civiles. Lo mejor es que esto no es el futuro, ya que actualmente se puede alquilar uno de estos exoesqueletos. No es precisamente el futuro, ya casi es el presente ;)


2. Androides y humanoides

Un androide no es precisamente un humanoide. La diferencia principal que encuentro entre estas 2 clasificaciones robóticas tienen que ver principalmente con el sgnificado mismo de las palabras. Un "androide" es una estructura similar a la de un hombre, pero que no solo se asemeja en su estructura, sino que también hereda comportamientos similares a los de los seres humanos. Sin embargo, los humanoides, son aquellas estructuras que tratan de simular la forma de un ser humano, sin más. ¿A que me refiero?, Un maniquí fácilmente puede definirse como un humanoide, pero no como un androide, no al menos hasta que se le dote de una estructura de decisión y una función. De esta manera, podemos dividir de una manera "fina" las marionetas humanas creadas con piel sintética, labios, vellos y todo tipo de rasgos faciales (pero que son controladas desde atrás por un operario humano), y aquellas que no solo se parecen a un hombre, sino que también se comportan como tal. El ejemplo más claro de un androide nos lo da nuestro pequeño y gracioso amigo ASIMO de la empresa HONDA. Este pequeño robot similar a un astronauta de la NASA, es el androide más avanzado actualmente creado en la tierra y dado a conocer por los medios (En algún lugar escuché que la tecnología que se nos muestra siempre está 20 años por detrás de los estudios y avances tecnológicos. Eso pasó con el CD, el DVD y el BluRay. Quien sabe que parapetos extraños estarán guardados en los hangares del Darpa :P). Empezó como una caja con patas que intentaba caminar, y ahora no solo reconoce rostros, sino que realiza trayectos "oblicuos" o con curvas, sube y baja escaleras, camina de lado, gira sobre su propio eje, tiene manos capaces de agarrar objetos "pequeños" y ahora ¡corre!. No se extrañen cuando dentro de 10 años veamos los hospitales y asilos llenos de muchos asimos haciendo labores rutinarias como entregar medicinas y ayudar a caminar a los ancianos.

Asimo

Pero la HONDA no es la única que está desarrollando robots androides, TOYOTA ha desarrollado toda ua linea de robots que tocan instrumentos. He acá por ejemplo a este robot trompetista desarrollado por dicha empresa, que alumbra por los oídos y el estómago (O.o).


Robot trompetista
Otro grupo de trabajo que siempre está en la jugada del desarrollo robótico es el MIT, que entre todos sus jugueticos está desarrollando un robot capaz de "mostrar" emociones humanas (no creo que de verdad muestren emociones, más bien diría que son muecas en respuesta a determinados estímulos... como nonotros :P). No he podido saber cual es el nombre, si MDS, NEXI o que, así que lo llamaré MoDeS (XD). Se espera que añadiendo manifestaciones emotivas a los robots androides, se cree una mejor relación entre humanos y máquinas... yo no sé actualmente cómo reaccionaría si mi robot se enojara conmigo, jeje.

Robot emocional
Y bueno, hay muchos trabajos con respecto a este tipo de desarrollos (por ahí vi un robot que era como el "señor papa" de Toy Story :) y me parece que no puedo dejar pasar de largo al robot de la NASA y sus pruebas de mobilidad en extremidades, me dejaron honestamente perplejo. Imagino una prótesis con esa movilidad y se me dibuja una sonrias en el rostro (y luego me imagino la mano de Terminator XD), pero considero que, a la fecha, estos son a mi criterio los más relevantes para dar una idea general del avance de esta rama de la robótica.
¿Y los humanoides? Bueno, este es un tema que, siendo muy sincero, no me agrada del todo, pero debo mostrarlo por claridad y porque será muy importante en un futuro cercano. Explicaré mi incomodidad frente a este tema con una frase que, si no es entendida, recomiendo la investiguen en internet: "El valle inexplicable".
Los robots humanoides pueden ser usados en diversas apliaciones, que he encontrado muy interesantes y que permiten opacar de manera evidente el valle inexplicable. Uno de ellos es este proyecto que permite a los odontólogos practicar sus rutinas de trabajo y detectar si le crean dolor al paciente. Otro proyecto muy interesante es el que permite simular un parto y usarse como herramienta de enseñanza a los estudiantes de medicina. No es la más bonita, pero creo que cumple un buen papel :)
Y me voy acercando más al tema que menos me gusta. Este proyecto es de un "androide - humanoide", con "forma" femenina, llamada HRP, o HaRPie, a mi gusto :D. Este tipo de robots se llaman "Ginoides" o robots femeninos (Japon... robots femeninos... ¬¬), cuyo propósito es... ehmm... parecer una mujer, supongo.
Y acá tenemos una robot "actriz" (viendo el papel que desempeña, digo que cualquier otro androide habría podido desarrollar un papel igual o mejor). Supuestamente es una actriz androide que hace el papel de eso, una androide, con facciones humanas, labios rosados, parpadeo, respiración y voz femenina. Esta "geminoide" es manejada tras bambalinas por un operario humano, lo que la convierte en lo que anteriormente había indicado, una marioneta.
Como lo indiqué anteriormente, existen muchos desarrollos en todos estos tipos de robots. Solo presento aquellos que a mi parecer son los más relevantes, pero ya ustedes seguirán investigando y encontrando nuevos robots que salen de laboratorios, películas y mentes a veces brillantes y otras veces perversas.

4. Trasformers
¿Michael Bay? No señores, Darpa para ser más exactos :). De hecho, la idea de los transformer ha transpasado la barrera de la ficción, y se ha convertido en un tema de investigación riguroso. Empresas como HP y entidades como el MIT han estado trabajando duro en este campo, no para hacer autos que se convierten en mechas (Mechas = Mecas = Robots de combate inmensos) con farolas en vez de pechos (XD), sino para realizar robots que puedan tomar la forma que se necesite en la circunstancia que se requiera.
Como siempre, debemos citar a nuestros orientales amigos en cuanto a robots, como podemos ver en este "video" de un robot que puede convertirse en auto. Ingenioso, pero ... ingenioso :).
Este otro robot ya es un tanto más serio, es un conjunto de piezas capaz de tomar diversas formas conectándose entre sus caras y usando campos electromagnéticos para fijar la union entre las mismas (deben ver el video para entender lo que les digo :))
Este tercer robot es una muestra del uso de los robots "transformer": poderse adaptar a diversas circunstancias. En un caso, es un robot que rueda, como un auto, pero en otro, usa sus ruedas como patas para, tal vez, transladarse en terrenos difíciles. Es en realidad el concepto para un tanque de guerra (Ohh, ¿por qué no me lo había imaginado? ¬¬) pero sus usos en el campo de la exploración y del rescate también son de resaltar.
Infortunadamente no he podido encontrar el video en el que una de las empresas de computación (no recuerdo cual precisamente) estaba haciendo robots capaz de tomar la forma que se quisiera, basado en la configuración estructural de muchos minibots que lo conformaban. Lo que me hace recordar que les debo advertir sobre la "masa gris". La masa gris, un panorama apocalíptico en el que el ser humano es consumido por miles de robots diminutos, es una posible consecuencia del mal uso de la nanotecnología, pero ese tema no será tocado en estos momentos, sino que será tratado en otro ensayo con mayor profundidad.

5. Robots de uso doméstico
Este tema si me llama mucho la atención :). Soy un partidario hasta "radical" de la idea de que los robots deben liberar al ser humano de ciertas labores que son muy rutinarias, para permitirle dedicarse a otras labores más... creativas, mas inventivas y que le permitan alcanzar un grado de libertad mayor y una mayor capacidad de supervivencia (estoy obviando una gran cantidad de implicaciones secundarias que tiene el hecho de que el hombre posea más libertad, de que dependa de la tecnología para realizar labores rutinarias, y obviamente estoy suponiendo que no seguiremos el camino de "Wall-e", o como yo lo llamo, el Wall-e`s way XD). Es por esta razón que la incusión de la tecnológía en las labores hogareñas me parece espectacular, y si tuviera la posibilidad desarrollaría protocolos de comunicación y robots que realicen diversas labores de la casa, como barrer, trapear, limpiar los vidrios, lavar los platos, lavar la ropa, planchar, sacudir, podar el cesped (para los que tienen :P), lavar las paredes, entre otras cosas... pero, ohh !!!, si hay un robot que trapea !!! y otro que barre !!!, y uno más que limpia mi piscina (claro, la imaginaria :P)!!! Bueno, todos estos trabajos de robótica están siendo realizados por la empresa IRobot, que ha incursionado en el tema de robots hogareños. Acá les dejo un poco de esta empresa, que me parece fenomenal :) (aunque cuestiono mucho sus desarrollos para el ejército estapounidense, pero eso es harina de otro costal).
El uso doméstico de tecnología es un tema tan amplio que vale la pena tener un escrito completamente dirigido a las implicaciones de la dependencia tecnológica en las labores del hogar. Algunos pensaron que las calculadoras volverían más eficiente a las personas en cálculos matemáticos, y ahora encontramos gente que no es capaz de multiplicar 5x4 sin calculadora (Lo he visto, soy profesor particular). Así que se debe indagar más a fondo sobre si esta tecnología haría más fácil nuestra vida o si nos volería más inútiles y dependientes.

6. Robots personales
Este, a mi parecer, puede ser uno de los temas más interesantes en cuanto a robótica se trata. Y es porque si bien muchos de los avances en el campo de la robótica tienen aplicaciones industriales, militares, domésticas y de más, existe un lugar o un segmento cuyo desarrollo o trabajo dista mucho del trabajo científico y se acerca más a la ciencia ficción: la compañía. Incluso, para recalcar la importancia de este campo, dedicaré una, o hasta varias entradas distintas, a este tema. ¿Por qué me parece tan importante este tema? Porque considero que el ser humano tendrá un acercamiento muy estrecho, muy muy estrecho, con la tecnología, y la creación de robots de uso personal es el primer paso para dicho acercamiento.

7. Robots sexuales
Y acá hay un tema que me inquieta. Ya lo vimos anteriormente en "Inteligencia artificial". Aquel robot que complacía a una muchacha en todos sus antojos. Les presento el primer adelanto en este tipo de desarrollos: Roxxxy, el robot "sexual". Como todo desarrollo humano, siempre tendrá las vertientes propias de nuestra naturaleza, y a mi parecer, mucha de nuestra naturaleza es hedonista, así que supongo que veremos muchos desarrollos de este tipo en un futuro. Como opinión personal, no se qué tipo de persona puede pensar en cambiar una mujer real, con sus maravillas, por un muñeco inflable de perfil robótico... pero sé que los hay.

Artículos relacionados:

Ingeniería robótica, una nueva carrera que propongo
Hexapodo
Fin de mi primer robot


sábado, marzo 17, 2007

Fin del primer robot

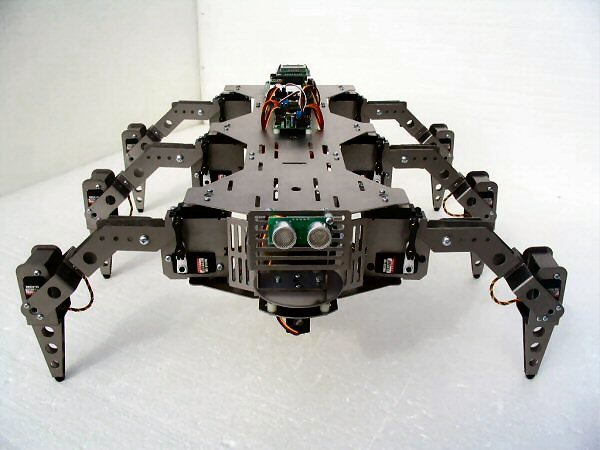
Por fin trerminé mi primer robot!!!!!!!! Es un hexápodo que solo duró 12 horas de vida, hasta que por un error de atención ( no precisamente mío) murieron sus servomotores. Aún así, ahora el reto es cambiar esos servos por motores de corriente contínua para poder hacer un robot con más movilidad y más barato de producir. esta es la foto de lo poco que vivió:


Hexapodo propio

Enlaces relacionados:

Hexapodo

sábado, marzo 10, 2007

Breve glosario propio de robotica

Robotica y dios
Es Impresionante la cantidad de baches que tiene la robótica actual en cuanto a definiciones y conceptos en el area de robótica. Encontramos la definición de robot industrial, pero no re robot en general. encontramos la definicion de complejidad robótica pero no podemos esbozar siquiera un resultado para la palabra "inteligencia". He aquí entonces algunos conceptos que he definido para la robótica como ciencia.

Robotista: Aquella persona que crea literatura, sea educativa, de ciencia ficción o de discusión filosófica, sobre al robótica, entendiendo en la robótica la confluencia de varias ramas, a saber: nanotecnología, Inteligencia artificial y redes neuronales (aplicadas a la robótica, ya que pueden existir como entes independientes) y la propia robótica actual.

Robot: (esta es la definición más... sugestiva) Simulación artificial de la estructura de los seres vivos, cuyos propósitos, o propósito, no necesariamente debe ser el vivir, y los cuales, o el cual, puede realizar de manera autónoma.

Robótica: Tecnología (Ciencia, aunque todavía creada, pero en proceso de serlo, por el problema epistemológico) aplicada a la simulación de las estructuras de los seres vivos, para cumplir procesos variados no necesariamente iguales a los de la vida.

Organismo vivo: Algoritmo físico cuyo propósito contiene los principios de la vida, los cuales son:

- Principio de autoconservación (pa): Todo ser vivo debe proteger su propia existencia
- Principio de conservación(pc): Todo ser vivo debe ayudar a la conservación de su propia especie

Corolario: Es más importante el principio de conservación que el de autoconservación cuando toda la especie o colonia está en peligro inminente. Sin embargo, cuando se es amenazado por un individuo de la misma especie, prima más el principio de conservación.

Corolario 2: El principio de conservación es una consecuencia del principio de autoconservación.

Corolario 3: Cuando la especie o colonia se ve amenazada por un individuo y un pequeño conjunto de individuos, hace caso del principio de conservación para esa pequeña facción y procede a asimilarla o a destruirla, si el efecto es lo suficientemente significativo como para destruir la colonia y no trae ningún beneficio a los asociados a esta.

corolario 4: principio de reproducción. Todo organismo vivo debe cumplir el principio de reproducción para poder ayudar al principio de conservacion, aunque este no es necesario para ser considerado como ente vivo. Esto sucede debido a que los organismos estériles siguen cumpliendo los 2 anteriores principios y se consideran como vivos.

corolario 5: Si un ente no cumple por lo menos el primer principio de la vida, no puede ser considerado vivo.

Organismo: Entidad viva cuya base son las estructuras orgánicas

Objeto: Cualquier cosa que pueda ser determinada por un sustantivo. Una entidad, un ente, es un objeto (haciendo caso omiso del estudio del ente dado por la filosofía)

Orgánico: Todo compuesto estructural de un ente vivo cuyo principal componente es el carbono.

Debo acá hacer varias aclaraciones

- Una simulación completamente funcional de la vida, es decir, un robot vivo, no puede ser llamado organismo si su estructura principal no es el carbono.

- una casualidad del mundo es el hecho de que el silicio, material del que se construyen la mayoría de los chips de la sociedad postmoderna, sea similar en estructura, al carbono, material estructural de los organismos de la tierra.

- Decir organismo vivo es un pleonasmo. Sin embargo, por facilidades temporales de la lengua, es permitido decir organismo muerto, para designar a aquel ente con estructura carbonatada que estaba vivo en un pasado pero ya no lo está.

- Es curioso el círculo que existe en la definición de organismo, orgánico y vivo, ya que uno se remite al otro y viseversa: Orgánico-procedente de material vivo-. Ser Vivo- estructura orgánica-

- El hecho de que un robot sea una simluación estructural de los organismos vivos no significa que sea la imitación de un organismo vivo en particular, es solo que posee sus componentes estructurales dentro de sí.

- Lo que llaman "robot de búsqueda" no es una definición válida, ya que para que un robot sea considerado como tal debe poseer una estructura física que cumpla con los principios de la simulación estructural de los seres vivos.

- Si se crease un programa que fuera capaz de conversar con un ser humano sin que el ser humano se percatara de que el primero es un programa, se estaría creando una conciencia, no un robot. No existen en realidad mucha diferencia entre dicho computador y el ser que le habla, salvo que el segundo se considera vivo. Si dicha "proto-conciencia" se montara sobre una estructura mecánica, sería automáticamente convertida en un robot, un robot con protoconciencia.

- Supongamos que un bebé sufre una cortada. Su organismo automáticamente es impulsado a bloquearla herida. Esto demuestra que, aunque el bebé no sea capáz de defenderse con plena conciencia, su organismo está diseñado para que él siga vivo. Incluso su corazón latiendo es una muestra de que el principio de autoconservación es llevado a cabo por el bebé.

- Respiración, catabolismo y anabolismo, fagocitosis y pinocitosis, etc. Son solo procesos cuyo fin es la preservación de la vida, procesos para adquirir energía y seguir haciendo los mismos procesos que sirven para adquirir energía para hacer los mismos procesos... Todas las funciones secundarias de un organismo vivo son definidas como funciones auxiliares para la preservación de la vida, para el cumplimiento del principio de autoconservacion (pa)

-El misticismo de la sociedad no nos deja ver con claridad lo que es evidente a los ojos, pero que gracias a nuestra educación religiosa y a nuestra posición egocéntricamente humana, no hemos querido aceptar: La vida es simple, su razón es intrínseca, y, lo más importante, es posible crearla artificialmente. Si algún fanático religioso atenta contra mi vida o integridad, no tendré más remedio que usar el primer corolario de los organismos vivos :-)

No siendo más por ahora, seguiré incubando más ideas y depurando las actuales, para así poder delimitar la robótica como rama tecnológica nítida y, sobre todo, como ciencia (que desafortunadamente aún no se como se hace, pero sigo investigando)

viernes, noviembre 10, 2006

Ingeniería robótica, una nueva carrera que propongo

Ingenieria robotica

Para proponer una nueva carrera, ¿que se necesita? Es necesario, para las generaciones futuras y las actuales en desarrollo, generar un conjunto de conocimientos básicos que perfilen una nueva rama del conocimiento: "ingeniería robótica". Distribuir por semestres los conocimientos necesarios para, al final de la carrera, estar en disposición de investigar, crear, desarrollar y optimizar mecanismos robóticos, inteligencia artificial, redes neuronales y un vasto conjunto de otras ciencias congruentes. Algunas de las materias que propongo para esta nueva ingeniería son las siguientes:

Circuitos Digitales I, II, III.
Electrónica I, II, III.
Circuitos I, II, III.
Geometría vectorial
Álgebra lineal (Álgebra matricial)
Física I, II; III
Cálculo I, II, III
Dibujo I, II
Modelado 2d, 3d.
Ecuaciones diferenciales
Matemáticas avanzadas
métodos numéricos
Lógica difusa
mecánica I, II, III
Hidraulica
Neumática
Electricidad y magnetismo (teoría electromagnética)
Ética y tecnología
Computadores y laboratorio de computadores

¿Qué más opinan ustedes que debe tener la ingeniería robótica?

lunes, octubre 16, 2006

Hexapodo

Buen día. En mi universidad nos han dado la tarea de diseñar un robot hexápodo. Publico el plan de trabajo del diseño de este robot, en caso de que a alguien le pueda servir, para llevar a cabo cualquier otro proyecto similar.

Hexapodo
HEXAPODO

METODOLOGÍA

a. Recopilación de información y estudios previos

- Consultar información relacionada con trabajos teóricos realizados sobre el tema
- Consultar información de robots hechos sobre el tema
- Consultar de estructuras mecánicas para implementaren nuestro proyecto
- Consulta del funcionamiento del servomotor

b. Diseño del modelo mecánico y electrónico

- Elección de materiales adecuados para la construcción.
- Mediciones previas de los componentes del robot
- Realizar varios esquemas generales, en papel, de la estructura mecánica del robot
- Diseñar el plano electrónico, en papel, del robot

c. Construcción del algoritmo

- Consultar información sobre el lenguaje de programación a usar.
- Realizar algoritmos previos de ensayo generales para manipulación del software
- Realizar algoritmos de prueba manipulando directamente los servomotores
- Creación de varios algoritmos para la movilidad del robot
- Simulación de algoritmos de movilidad

d. Construcción de la plataforma mecánica y electrónica

- Obtención de los elementos de construcción
- Intervención de terceros para el corte y manufactura de las estructuras del robot.
­- Construcción de los circuitos necesarios para el ensamble
­- Ensamblado de las piezas

e. Realización de pruebas

- Implementación de los diversos algoritmos en la estructura total del robot
- Pruebas de campo
­- Culminación de la plataforma

f. Presentación de resultados finales

- Realización del informe final
- Presentación de la plataforma móvil.

PLAN DE TRABAJO
CRONOGRAMA

ACTIVIDADES
MES I
MES II
MES III
MES IV
MES V
MES VI
01
02
03
04
05
06
07
08
09
10
11
12
13
14
15
16
17
18
19
20
21
22
23
Recopilación de información y estudios previos.


Diseño del modelo mecánico y electrónico


Construcción del algoritmo


Construcción de la plataforma mecánica y electrónica


Realización de pruebas.


Presentación de resultados finales.